Vous regardez un aperçu gratuit
Inscrivez-vous pour accéder à toutes les leçons de ce cours.
Introduction à la cinématique
Cinématique et dynamique, point matériel, solide indéformable, histoire de la mécanique.
Cette leçon comporte un corrigé. Il est remis par votre formateur : demandez-le-lui.
Objectifs de la leçon. À la fin de cette leçon, vous saurez :
- situer la cinématique dans la mécanique ;
- distinguer cinématique et dynamique ;
- expliquer ce qu'est un point matériel et quand ce modèle est valable ;
- expliquer ce qu'est un solide indéformable et ses limites ;
- citer les grandes étapes de l'histoire de la mécanique.
Avant de commencer : avoir lu la leçon « Présentation du cours ».
1. La cinématique dans la mécanique
La plupart des objets étudiés par les physiciens sont en mouvement : des particules élémentaires aux galaxies, en passant par les objets usuels et les corps célestes. La branche de la physique qui étudie les mouvements est la mécanique.
La cinématique décrit les mouvements des corps d'un point de vue purement mathématique, indépendamment des causes qui les produisent. La dynamique s'intéresse à ces causes : les forces.
L'analyse des grandeurs cinématiques (position, vitesse, accélération) permet de déterminer la géométrie et les dimensions des composants d'un mécanisme. Combinée à l'étude des actions mécaniques, elle permet d'appliquer le principe fondamental de la dynamique, que ce cours n'aborde pas.
Exemples d'application : en usinage, la trajectoire d'un outil et sa vitesse d'avance ; pour une pompe, la cylindrée et le débit ; pour un robot, la position et la vitesse de son outil.
2. Deux modèles pour simplifier le réel
Le point matériel
Un point matériel (ou particule) est un modèle commode pour représenter un corps réel. Ce modèle est valable si les dimensions du corps sont faibles par rapport à la distance d'observation.
Exemple : la navette spatiale peut être assimilée à un point matériel pour un observateur terrestre, mais pas pour son commandant de bord : pour ce dernier, la navette a des dimensions et peut tourner sur elle-même.
Le solide indéformable
Dans ce cours, les solides sont supposés indéformables : toutes les distances entre deux points du solide restent inchangées au cours du temps. C'est un modèle idéalisé, très pertinent dans de nombreux cas. Les ingénieurs savent cependant que les matériaux, même solides, se déforment (dilatation due à la température, déformation due aux efforts), et qu'il faut en tenir compte dans le dimensionnement.
| Modèle | Ce que l'on étudie | Condition de validité |
|---|---|---|
| Point matériel | Position, vitesse et accélération d'un seul point | Dimensions faibles devant les distances parcourues ou observées |
| Solide indéformable | Mouvement de tous les points d'un solide, y compris sa rotation | Déformations négligeables devant les dimensions du solide |
3. Un peu d'histoire
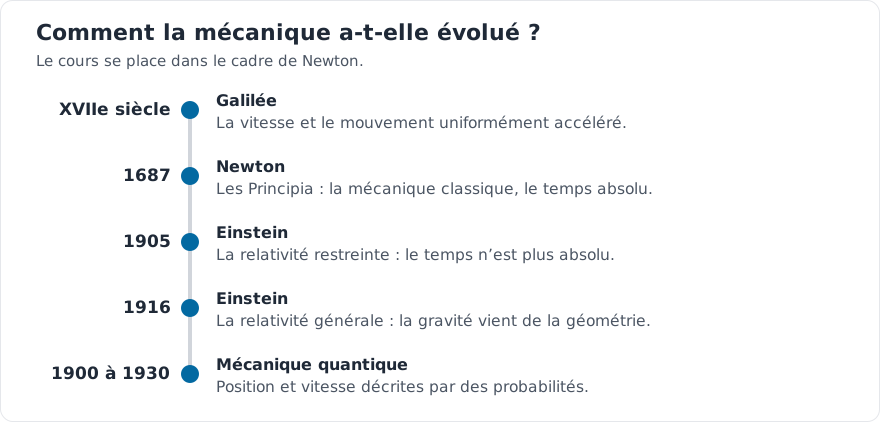
- XVIIe siècle. Galilée introduit avec précision la notion de vitesse et du mouvement uniformément accéléré, et utilise le langage mathématique pour décrire la nature.
- 1687. Newton publie Les principes mathématiques de la philosophie naturelle, fondement de la mécanique classique (force, accélération, gravitation). Il fonde sa mécanique sur un temps absolu, variable scalaire t qui croît continûment, identique pour tous les observateurs.
- 1905 et 1916. Einstein publie la relativité restreinte puis la relativité générale. Le temps n'est plus absolu.
- 1900 à 1930. Élaboration de la mécanique quantique : la position et la vitesse d'une particule sont décrites en termes de probabilité de présence.
Le principe de causalité reste valable : la cause est, pour tout observateur, antérieure à l'effet qu'elle produit. Il justifie que l'axe du temps soit orienté et non circulaire.
La mécanique de Newton reste très précise tant que les vitesses sont petites devant celle de la lumière et que les objets ne sont pas à l'échelle atomique : c'est le cadre de tout ce cours.
Exercice : choisir le bon modèle
Pour chaque étude, dites si l'on peut modéliser l'objet par un point matériel ou s'il faut un solide : (a) la trajectoire d'une voiture entre deux villes ; (b) la rotation d'un volant moteur sur lui-même ; (c) la trajectoire d'un satellite autour de la Terre ; (d) les vitesses des différents points d'une pale d'éolienne.
Exercice : cinématique ou dynamique
Classez chaque question en cinématique ou en dynamique : (a) quelle est la vitesse d'une voiture au bout de 5 s ? (b) quelle force faut-il pour lui donner cette vitesse ? (c) quelle est la trajectoire d'un ballon lancé à 20 m/s ? (d) quelle est la tension du câble qui retient une nacelle ?
À retenir
- Mécanique = cinématique (description du mouvement) + dynamique (causes : les forces).
- Un point matériel est un modèle valable si les dimensions du corps sont faibles devant la distance d'observation.
- Un solide indéformable garde ses distances internes ; en réalité tous les solides se déforment un peu.
- Galilée, Newton (1687), Einstein (1905, 1916) et la mécanique quantique jalonnent l'histoire ; le cours se place dans le cadre de Newton.
Pour approfondir
Sources consultées le 18 octobre 2026 (les pages s'ouvrent dans un nouvel onglet) :
Et ensuite ?
La leçon suivante, « Référentiel, repère et trajectoire », définit ce par rapport à quoi on décrit un mouvement.